Encoder
informação
A categoria de encoder permite a leitura da posição angular dos motores.
Exemplo
Lendo a posição do motor
Execute o código e verifique o valor do encoder na telemetria.
- Blocos
- Texto
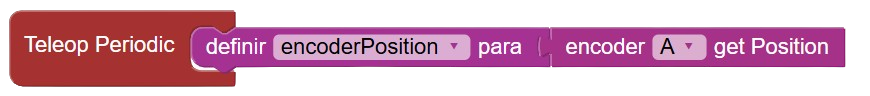
from library.encoder import Encoder

encoderA = Encoder('A')
encoder_position = 0

async def autonomous():
    pass

async def teleop(gamepad):
    global encoder_position
    encoder_position = encoderA.getPosition()
Descrição das funções
getPosition
Retorna a posição angular do motor em ticks.
- Blocos
- Texto

encoderA.getPosition()
invertDirection
Inverte a direção de contagem do encoder, é necessário passar um valor Lógico para o bloco.
- Blocos
- Texto

encoderA.invertDirection()
reset
Zera a contagem do encoder.
- Blocos
- Texto

encoderA.reset()