Encoder
informação
A categoria de encoder permite a leitura da posição angular dos motores.
Exemplo
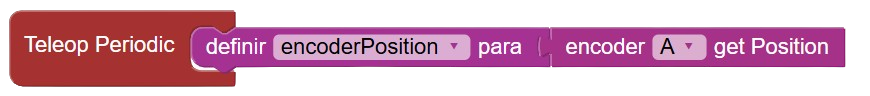
Lendo a posição do motor
Execute o código e verifique o valor do encoder na telemetria.
- Blocos
- Texto
#include "user.hpp"

Encoder encoderA = Encoder(EncoderPorts::Ports::PORTA_A);
int encoderPosition;

void autonomous() {

}

void teleopPeriodic() {
    encoderPosition = encoderA.getPosition();
}
Descrição das funções
getPosition
Retorna a posição angular do motor em ticks.
- Blocos
- Texto

encoderA.getPosition();
invertDirection
Inverte a direção de contagem do encoder, é necessário passar um valor Lógico para o bloco.
- Blocos
- Texto

encoderA.invertDirection();
reset
Zera a contagem do encoder.
- Blocos
- Texto

encoderA.reset();