IMU
Algumas funções do IMU estão em desenvolvimento.
A Easy Board possui um sensor de medição inercial embarcado. E a presente categoria permite que façamos a leitura desse dispositivo, o qual deve retornar a orientação da placa em X, Y e Z.
Exemplo
Lendo a posição angular da placa
Execute o código e verifique o valor do IMU na telemetria.
- Blocos
- Texto
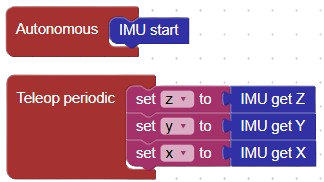
from library.imu import IMU

y = 0
z = 0
x = 0

async def autonomous():
    awaitt IMU.getYaw()

async def teleop(gamepad):
    global x, y, z
    y = IMU.getPitch()
    z = IMU.getYaw()
    x = IMU.getRoll()
Chame a função start apenas uma vez durante o período autônomo. Demora cerca de 5 segundos para inicializar completamente o IMU.
Descrição das Funções
start
Este bloco inicializa o IMU.
- Blocos
- Texto

await IMU.start()
Por ser uma função assícrona, é necessário a utiização de await antes de chamar a função.
Utilize esta função no período autônomo, leva cerca de 5 segundos para o IMU ser inicializado. Por enquanto não há indicativos de quando a inicialização do IMU é finalizada.
getZ
Este bloco retorna a orientação no eixo Z do IMU.
- Blocos
- Texto

IMU.getYaw()
getX
Este bloco retorna a orientação no eixo X do IMU.
- Blocos
- Texto

IMU.getRoll()
getY
Este bloco retorna a orientação no eixo Y do IMU.
- Blocos
- Texto

IMU.getPitch()